车间人车混行易堵?激光导航无人叉车实现柔性稳定作业
时间:2026-10-19
车间内人员、拖车、不同型号自动化设备交叉通行,一直是移动机器人落地的难点。不少自动化项目上线后,频繁出现避障卡顿、路径冲突,导致整体效率达不到预期。
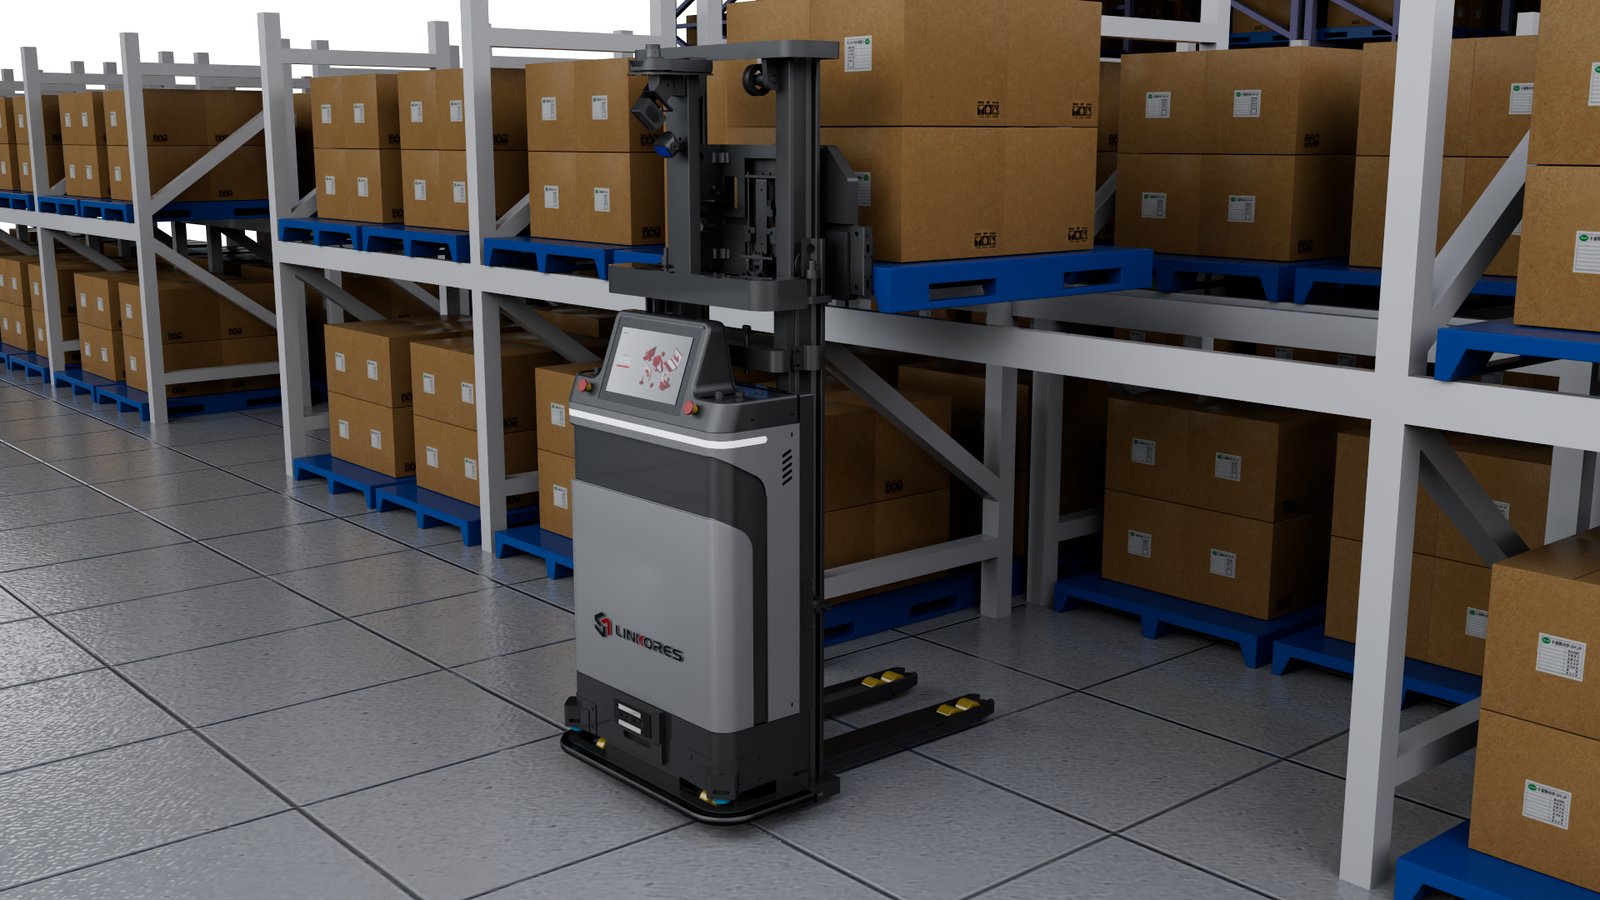
无人叉车在货架巷道内自主避障通行
激光导航方案凭借无需铺设磁条、二维码等地面标识的特性,适配车间布局调整场景。无人叉车依靠实时扫描环境构建地图,动态识别现场障碍物,区分静态货架墙体与动态行人、转运车辆。当遇到混行拥堵路段,系统会自动减速、临时避让,或是重新规划备选路线,不用人工干预暂停任务。
在多机协同场景下,多台无人叉车共享同一环境地图,相互感知位置,规避抢道问题。相比传统导引方式,后期产线调整、货架移位时,不需要重新改造地面,仅需后台更新地图即可快速适配。
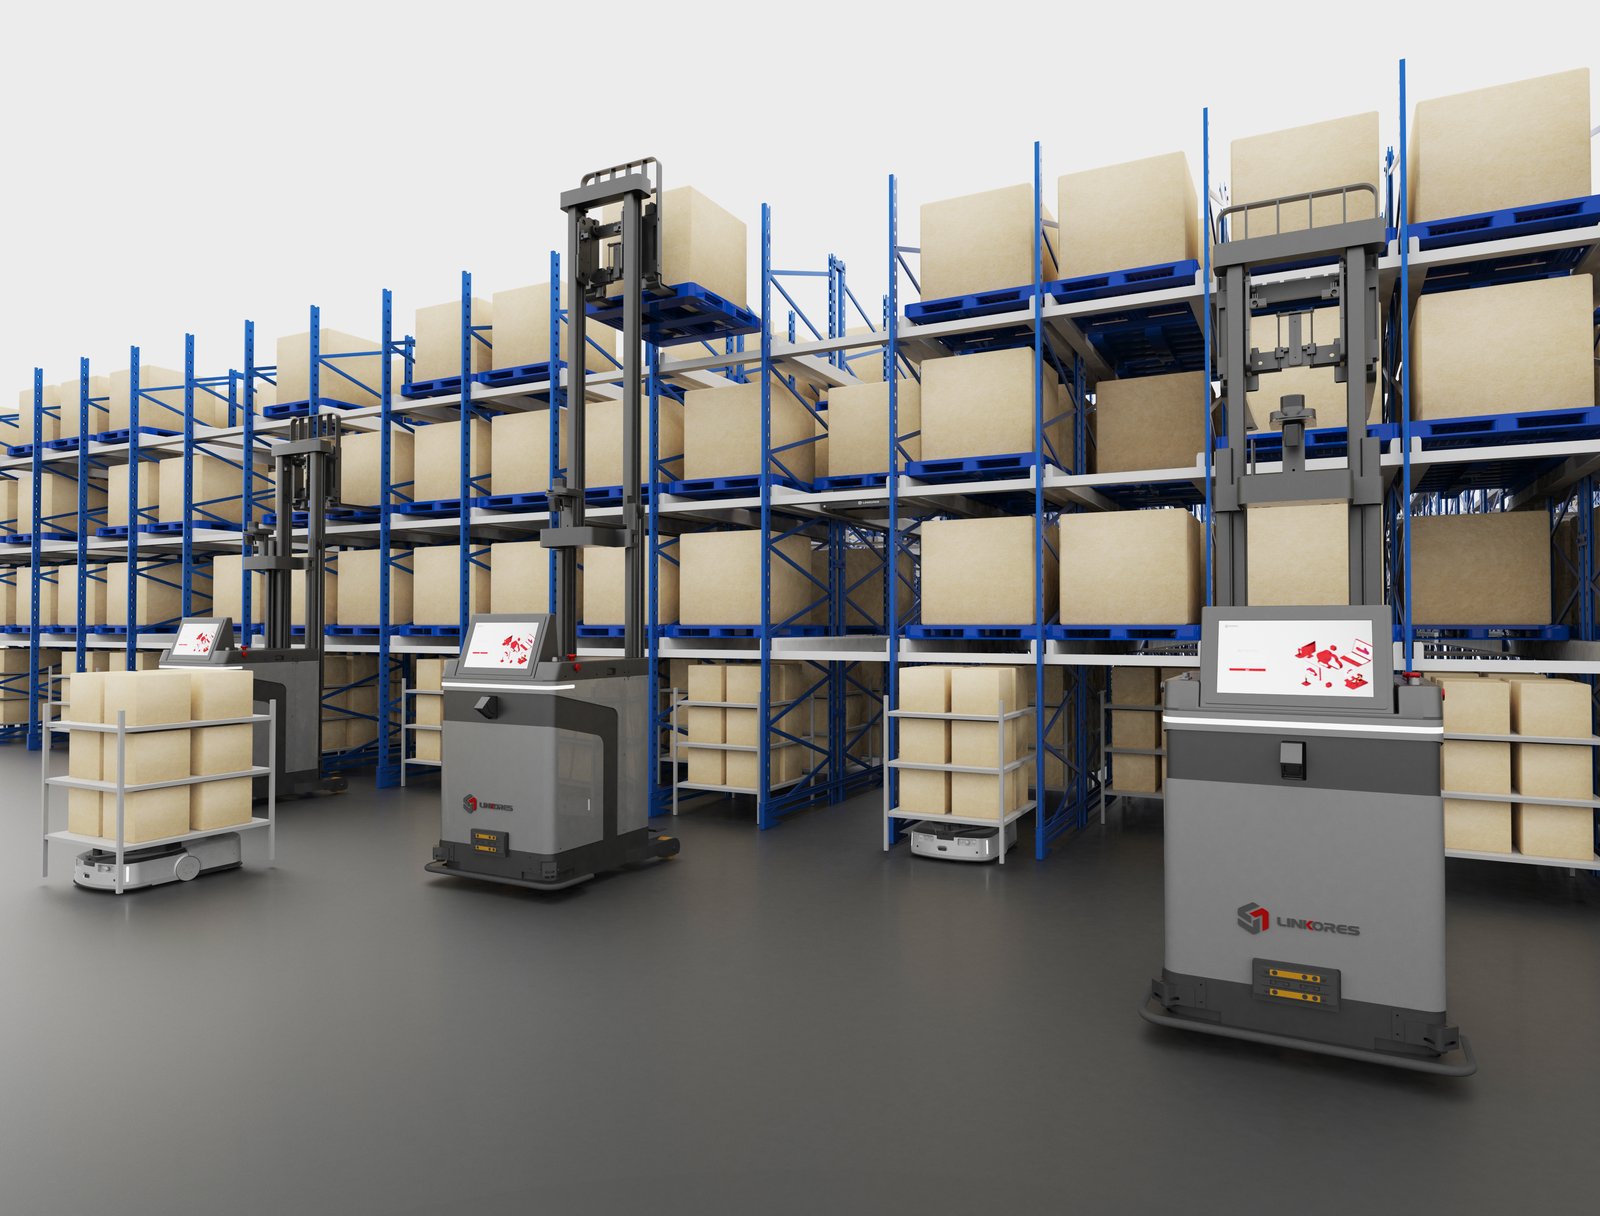
多台无人叉车共享地图、协同调度作业
当然,稳定运行也有前提。车间大面积透光、粉尘过重等环境,会对激光感知产生一定影响,前期方案勘测阶段,会针对现场工况做参数调试,保障全天候连续作业。
结论:对于产线经常调整、人车混行的生产车间,激光导航无人叉车是柔性物流升级的优选方案。
选重载无人叉车别只看载重!这几项指标决定项目成败
2026-10-19
多层厂房物流难打通?无人叉车+货梯联动实现跨楼层无人转运
2026-10-19
仓储货损居高不下?AGV叉车标准化作业有效降低货物损耗
2026-10-12
中小工厂智能化误区,不要盲目追求全仓无人化
2026-10-12
24小时不间断作业,AGV叉车如何实现仓储三班制无人值守
2026-10-12
特殊工况仓储无人化,AGV叉车拓展更多应用场景
2026-09-20
柔性调度应对多品种混线生产,AGV叉车如何跟上订单变化
2026-09-20
AGV叉车项目落地,别只盯硬件参数,现场适配才是关键
2026-09-20
人工叉车和无人叉车,到底怎么选?
2026-09-16
没有司机的叉车,靠什么在仓库里不迷路?
2026-09-16
易燃易爆车间,叉车为什么必须防爆?
2026-09-16
2026年agv无人叉车采购干货 教你务实选购不踩坑
2026-09-11
2026年agv无人叉车选购指南 教你挑到耐用设备
2026-09-11
年末准备采购无人叉车的企业看过来 怎么选更靠谱
2026-09-10
选无人叉车先看需求 省钱避坑指南奉上
2026-09-10
年末准备采购无人叉车的企业看过来 怎么选更靠谱
2026-09-10
旺季爆单,无人叉车怎么帮工厂顶住?
2026-09-07