Agv无人叉车的工作原理
时间:2024-06-06
AGV无人叉车的工作原理可以清晰地分为以下几个主要部分:
一、定位与导航
传感器感知:AGV无人叉车通过内置的多种传感器(如激光、红外、超声波等)感知周围环境,获取物体的位置、距离等信息。
地图建立:通过与预设地标、磁标、墙壁等进行匹配,AGV无人叉车能够确定自己的位置并建立环境地图。
导航技术:AGV无人叉车采用激光导航、磁条导航、视觉导航等先进技术实现自主导航。其中,激光导航通过激光雷达测量物体及地面的距离和位置,实现高精度导航和定位。
二、路径规划
最优路径计算:在导航时,AGV无人叉车根据地图信息和设定的路径规则,通过算法(如最短路径算法、遗传算法和A*算法等)计算出从起点到终点的最优路径。
避障规划:在规划路径时,AGV无人叉车还会考虑到避障的需求,确保在搬运过程中能够避开障碍物。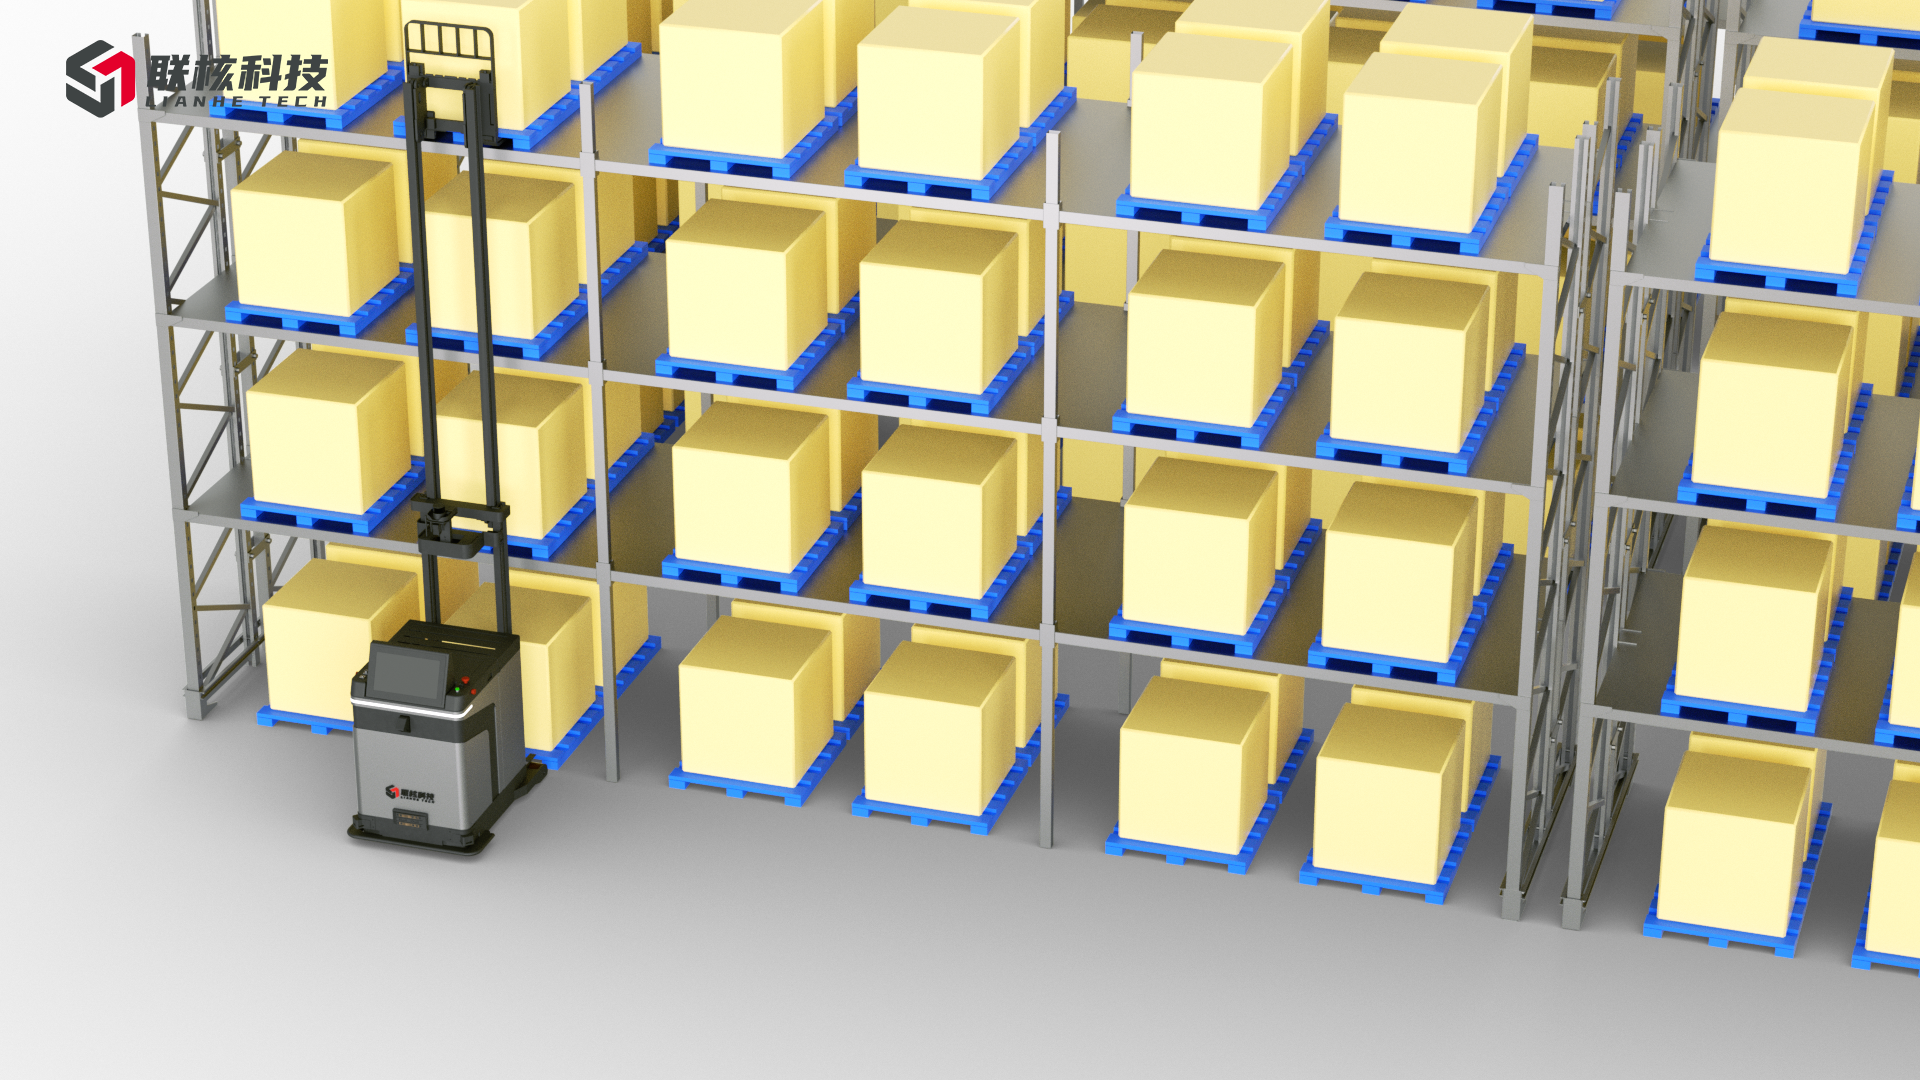
三、避障与安全
实时监测:AGV无人叉车在移动过程中,会实时监测周围环境,以便及时避免障碍物。
自动调整:当发现障碍物时,AGV无人叉车会通过传感器接收到的信息,自动调整行进方向或停止移动,以确保安全。
四、物料搬运
货物识别:AGV无人叉车通过传感器识别货物的位置、高度等信息,将信息反馈给控制系统。
自动装卸:控制系统根据这些信息调整叉车的运动轨迹,实现货物的自动装卸。AGV无人叉车通常配备有机械手臂或叉子,可以根据任务要求,自动将货物从一个位置提取并搬运到另一个位置。
五、通信与协调
任务下发与状态上报:AGV无人叉车通常与上位系统(如仓库管理系统)进行联动,实现任务下发、状态上报和调度协调等功能。
协同作业:通过与其他AGV无人叉车的无线通信,它们可以共享地图信息、避免碰撞,并在需要时实现协同作业。
综上所述,AGV无人叉车的工作原理是基于先进的导航、定位和路径规划技术,通过传感器感知周围环境,实现自主移动和物料搬运的自动化操作。它能够提高生产效率、减少人力成本,并提升安全性能,广泛应用于工业、物流等领域。
选重载无人叉车别只看载重!这几项指标决定项目成败
2026-10-19
多层厂房物流难打通?无人叉车+货梯联动实现跨楼层无人转运
2026-10-19
车间人车混行易堵?激光导航无人叉车实现柔性稳定作业
2026-10-19
仓储货损居高不下?AGV叉车标准化作业有效降低货物损耗
2026-10-12
中小工厂智能化误区,不要盲目追求全仓无人化
2026-10-12
24小时不间断作业,AGV叉车如何实现仓储三班制无人值守
2026-10-12
特殊工况仓储无人化,AGV叉车拓展更多应用场景
2026-09-20
柔性调度应对多品种混线生产,AGV叉车如何跟上订单变化
2026-09-20
AGV叉车项目落地,别只盯硬件参数,现场适配才是关键
2026-09-20
人工叉车和无人叉车,到底怎么选?
2026-09-16
没有司机的叉车,靠什么在仓库里不迷路?
2026-09-16
易燃易爆车间,叉车为什么必须防爆?
2026-09-16
2026年agv无人叉车采购干货 教你务实选购不踩坑
2026-09-11
2026年agv无人叉车选购指南 教你挑到耐用设备
2026-09-11
年末准备采购无人叉车的企业看过来 怎么选更靠谱
2026-09-10
选无人叉车先看需求 省钱避坑指南奉上
2026-09-10
年末准备采购无人叉车的企业看过来 怎么选更靠谱
2026-09-10
旺季爆单,无人叉车怎么帮工厂顶住?
2026-09-07